Tugas Akhir

Smart Trash Bin
Reverse Vending Machine

Tempat sampah pintar berbasis IoT dengan sistem pemilahan otomatis menggunakan kecerdasan buatan, dirancang untuk mendukung pengelolaan sampah berkelanjutan.

Cara Kerja
3
Kompartemen Sampah
55cm
Diameter Silinder
90cm
Tinggi Unit
ESP32
Mikrokontroler
E-Incentive
Point Based

// Tentang Alat

Deskripsi Smart Trash Bin RVM

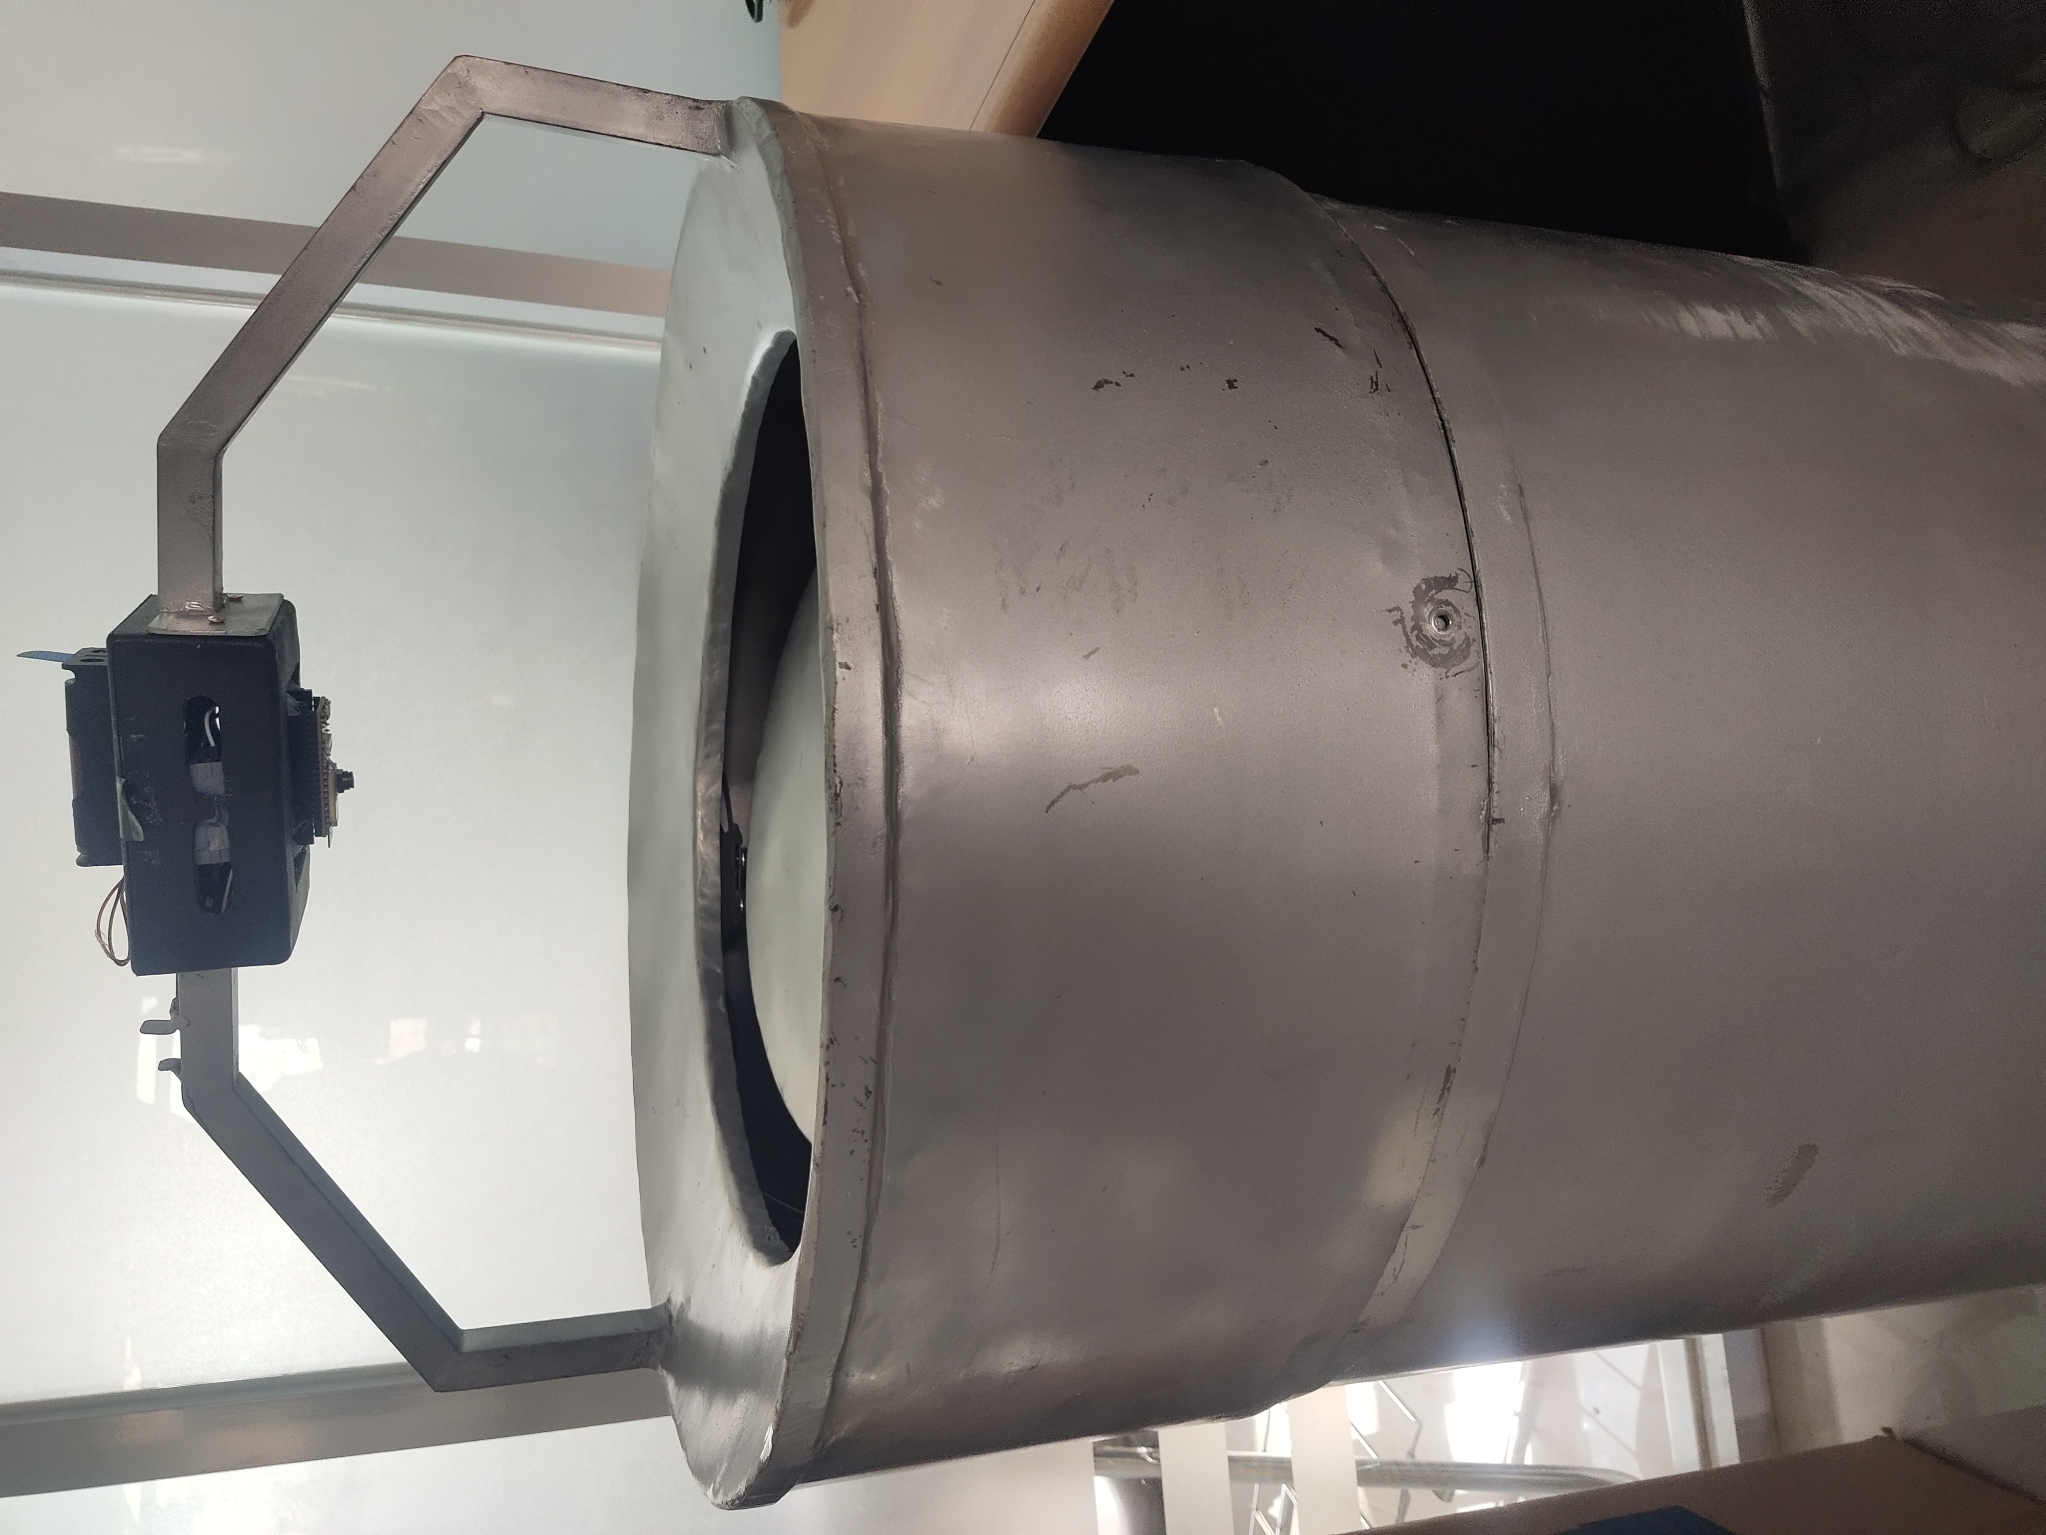
Sistem pemilahan sampah otomatis berbasis AI dirancang dalam bentuk silinder dengan mekanisme pemilah putar yang mampu mengelompokkan sampah ke kompartemen yang sesuai. Sistem ini juga terintegrasi dengan fitur reward berbasis poin, sehingga pengguna mendapatkan insentif setiap melakukan pembuangan sampah dengan benar.

๐Ÿ“ท Foto Utama Alat Foto Alat Smart Trash Bin RVM

Desain Silinder Terpadu

Unit dirancang dalam bentuk silinder dengan diameter 55 cm dan tinggi 90 cm. Di dalam unit terdapat tiga sekat terpisah untuk pemilahan sampah organik, anorganik, dan B3, memastikan tidak ada kontaminasi antar jenis sampah.

SPESIFIKASI FISIK

โŒ€ 55 cm Diameter โ†• 90 cm Tinggi 3 Kompartemen Bentuk Silinder Tilt Mechanism Rotating Disk

KOMPONEN UTAMA

๐Ÿ“ท Kamera ESP32-CAM ๐Ÿง  Computer Vision ๐Ÿ”„ Motor Servo ๐Ÿ“ก WiFi IoT ๐Ÿ“ฑ Mobile App
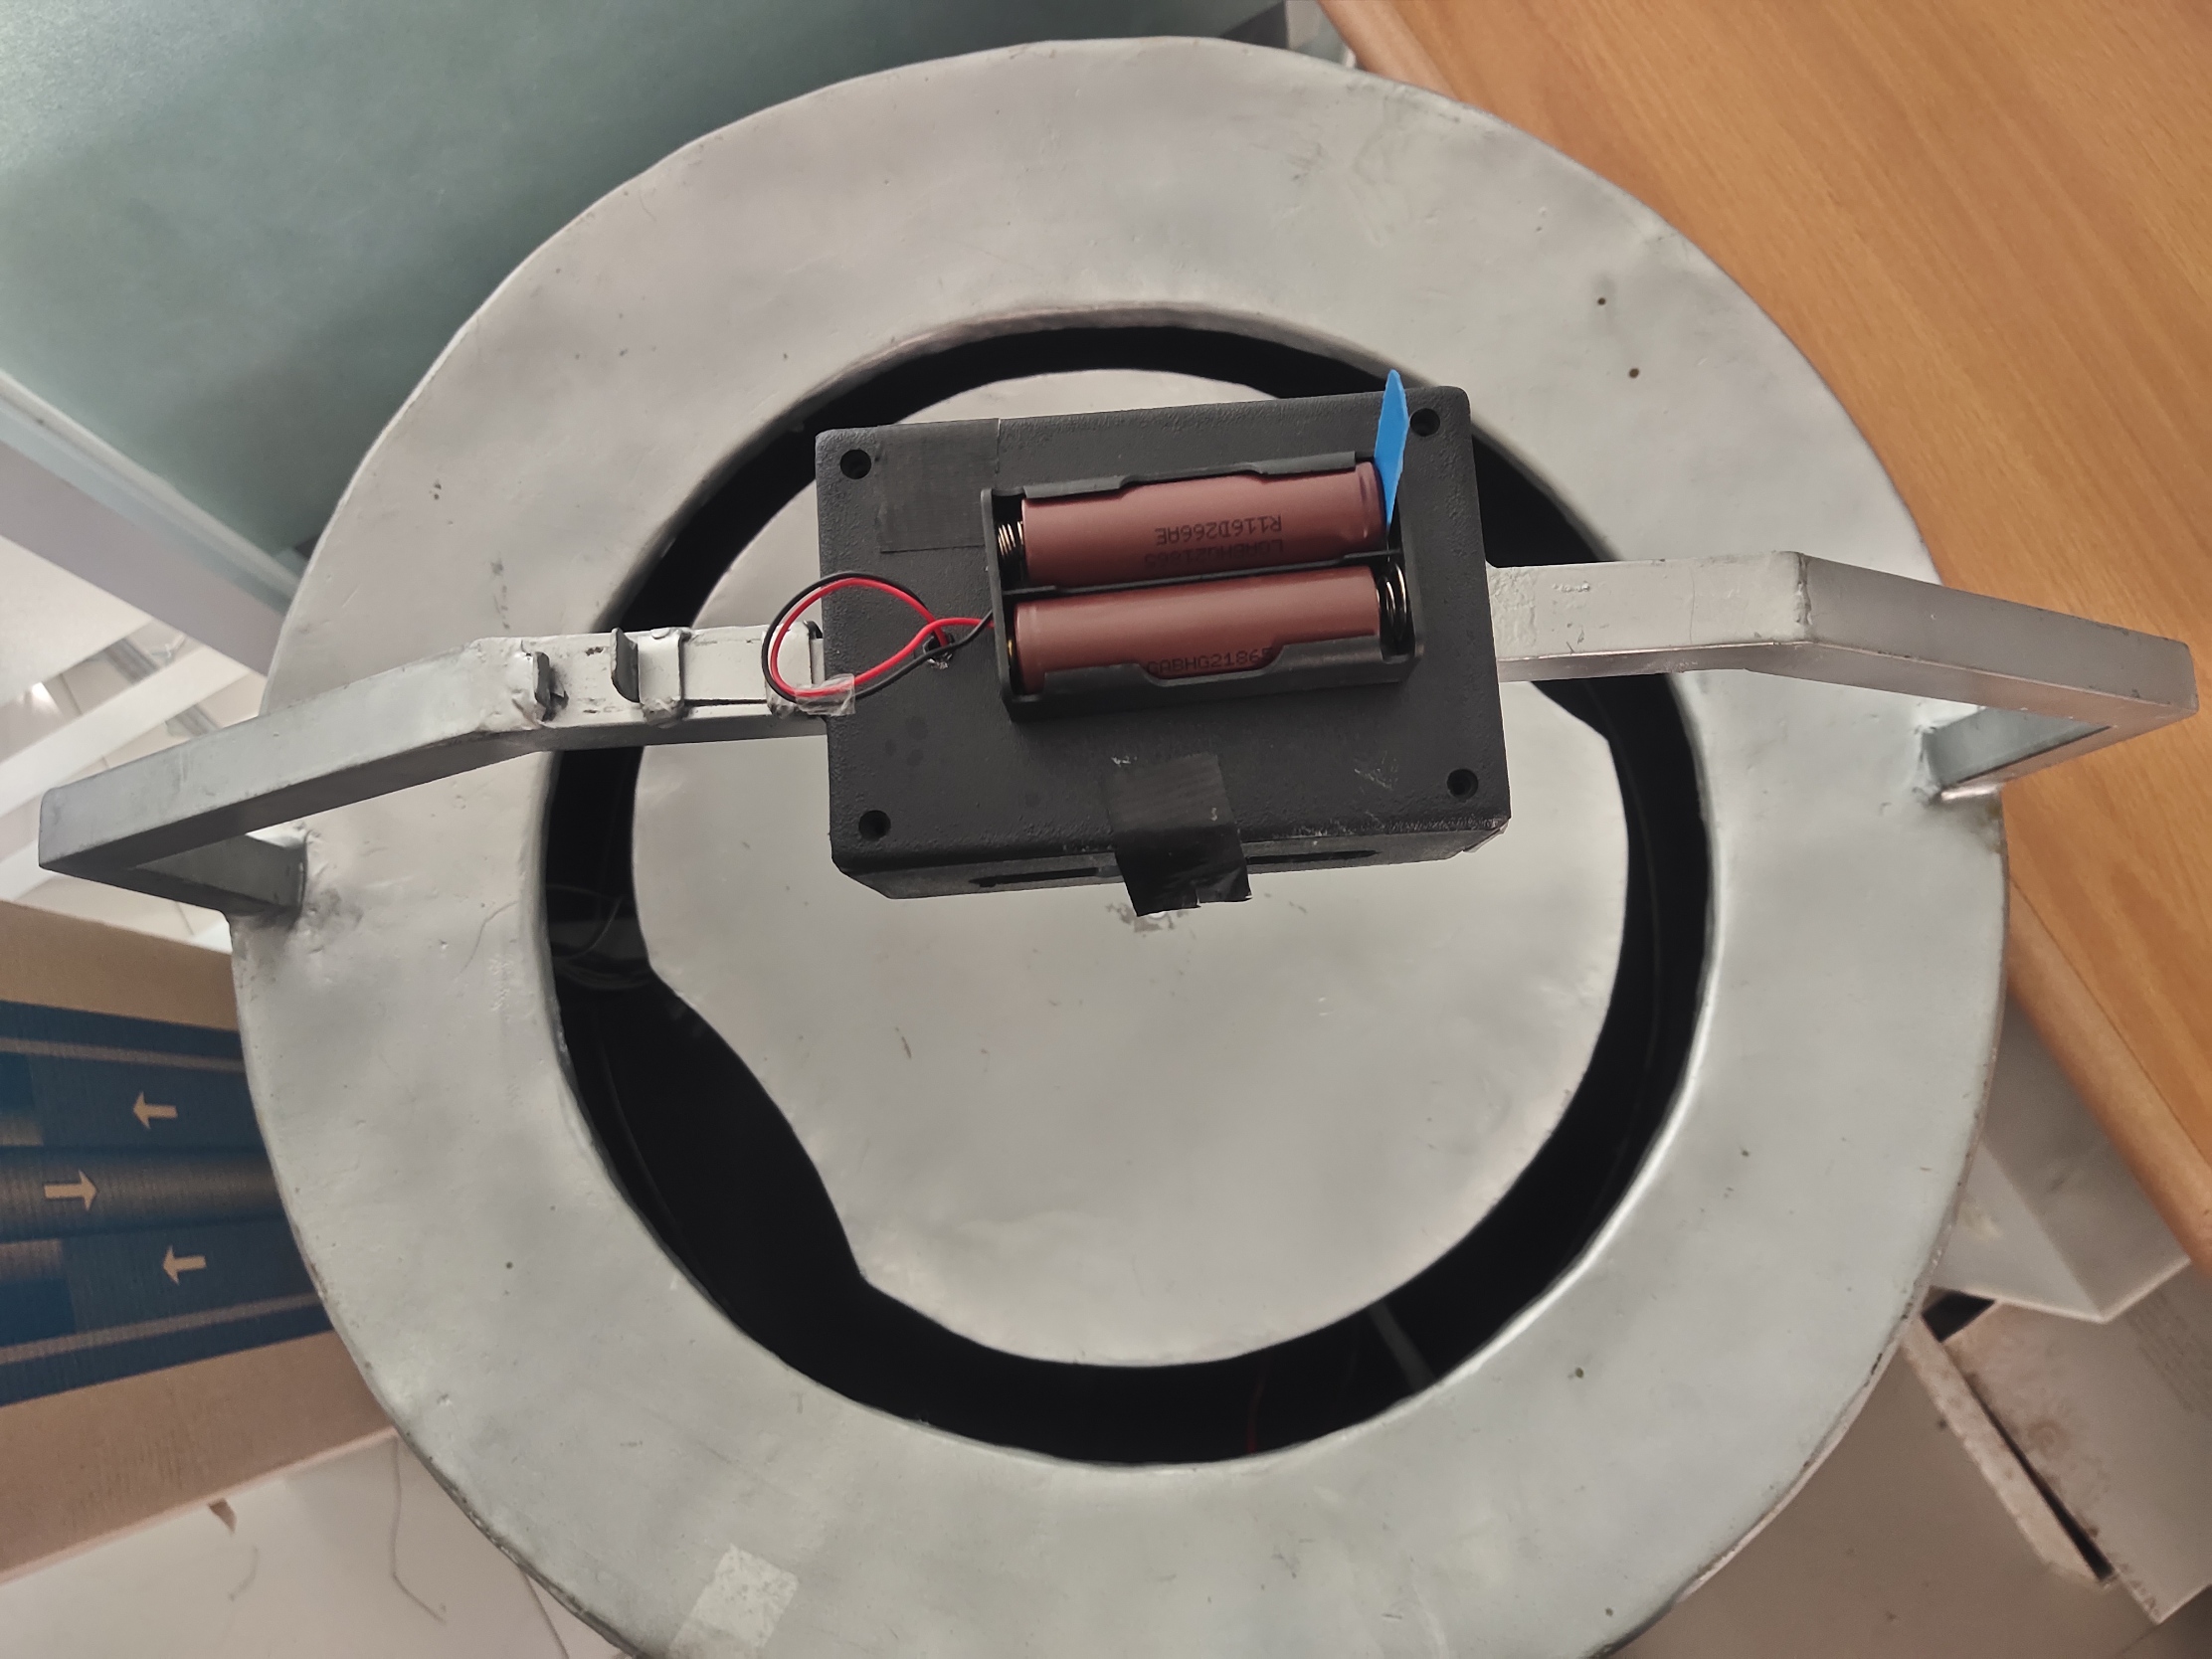
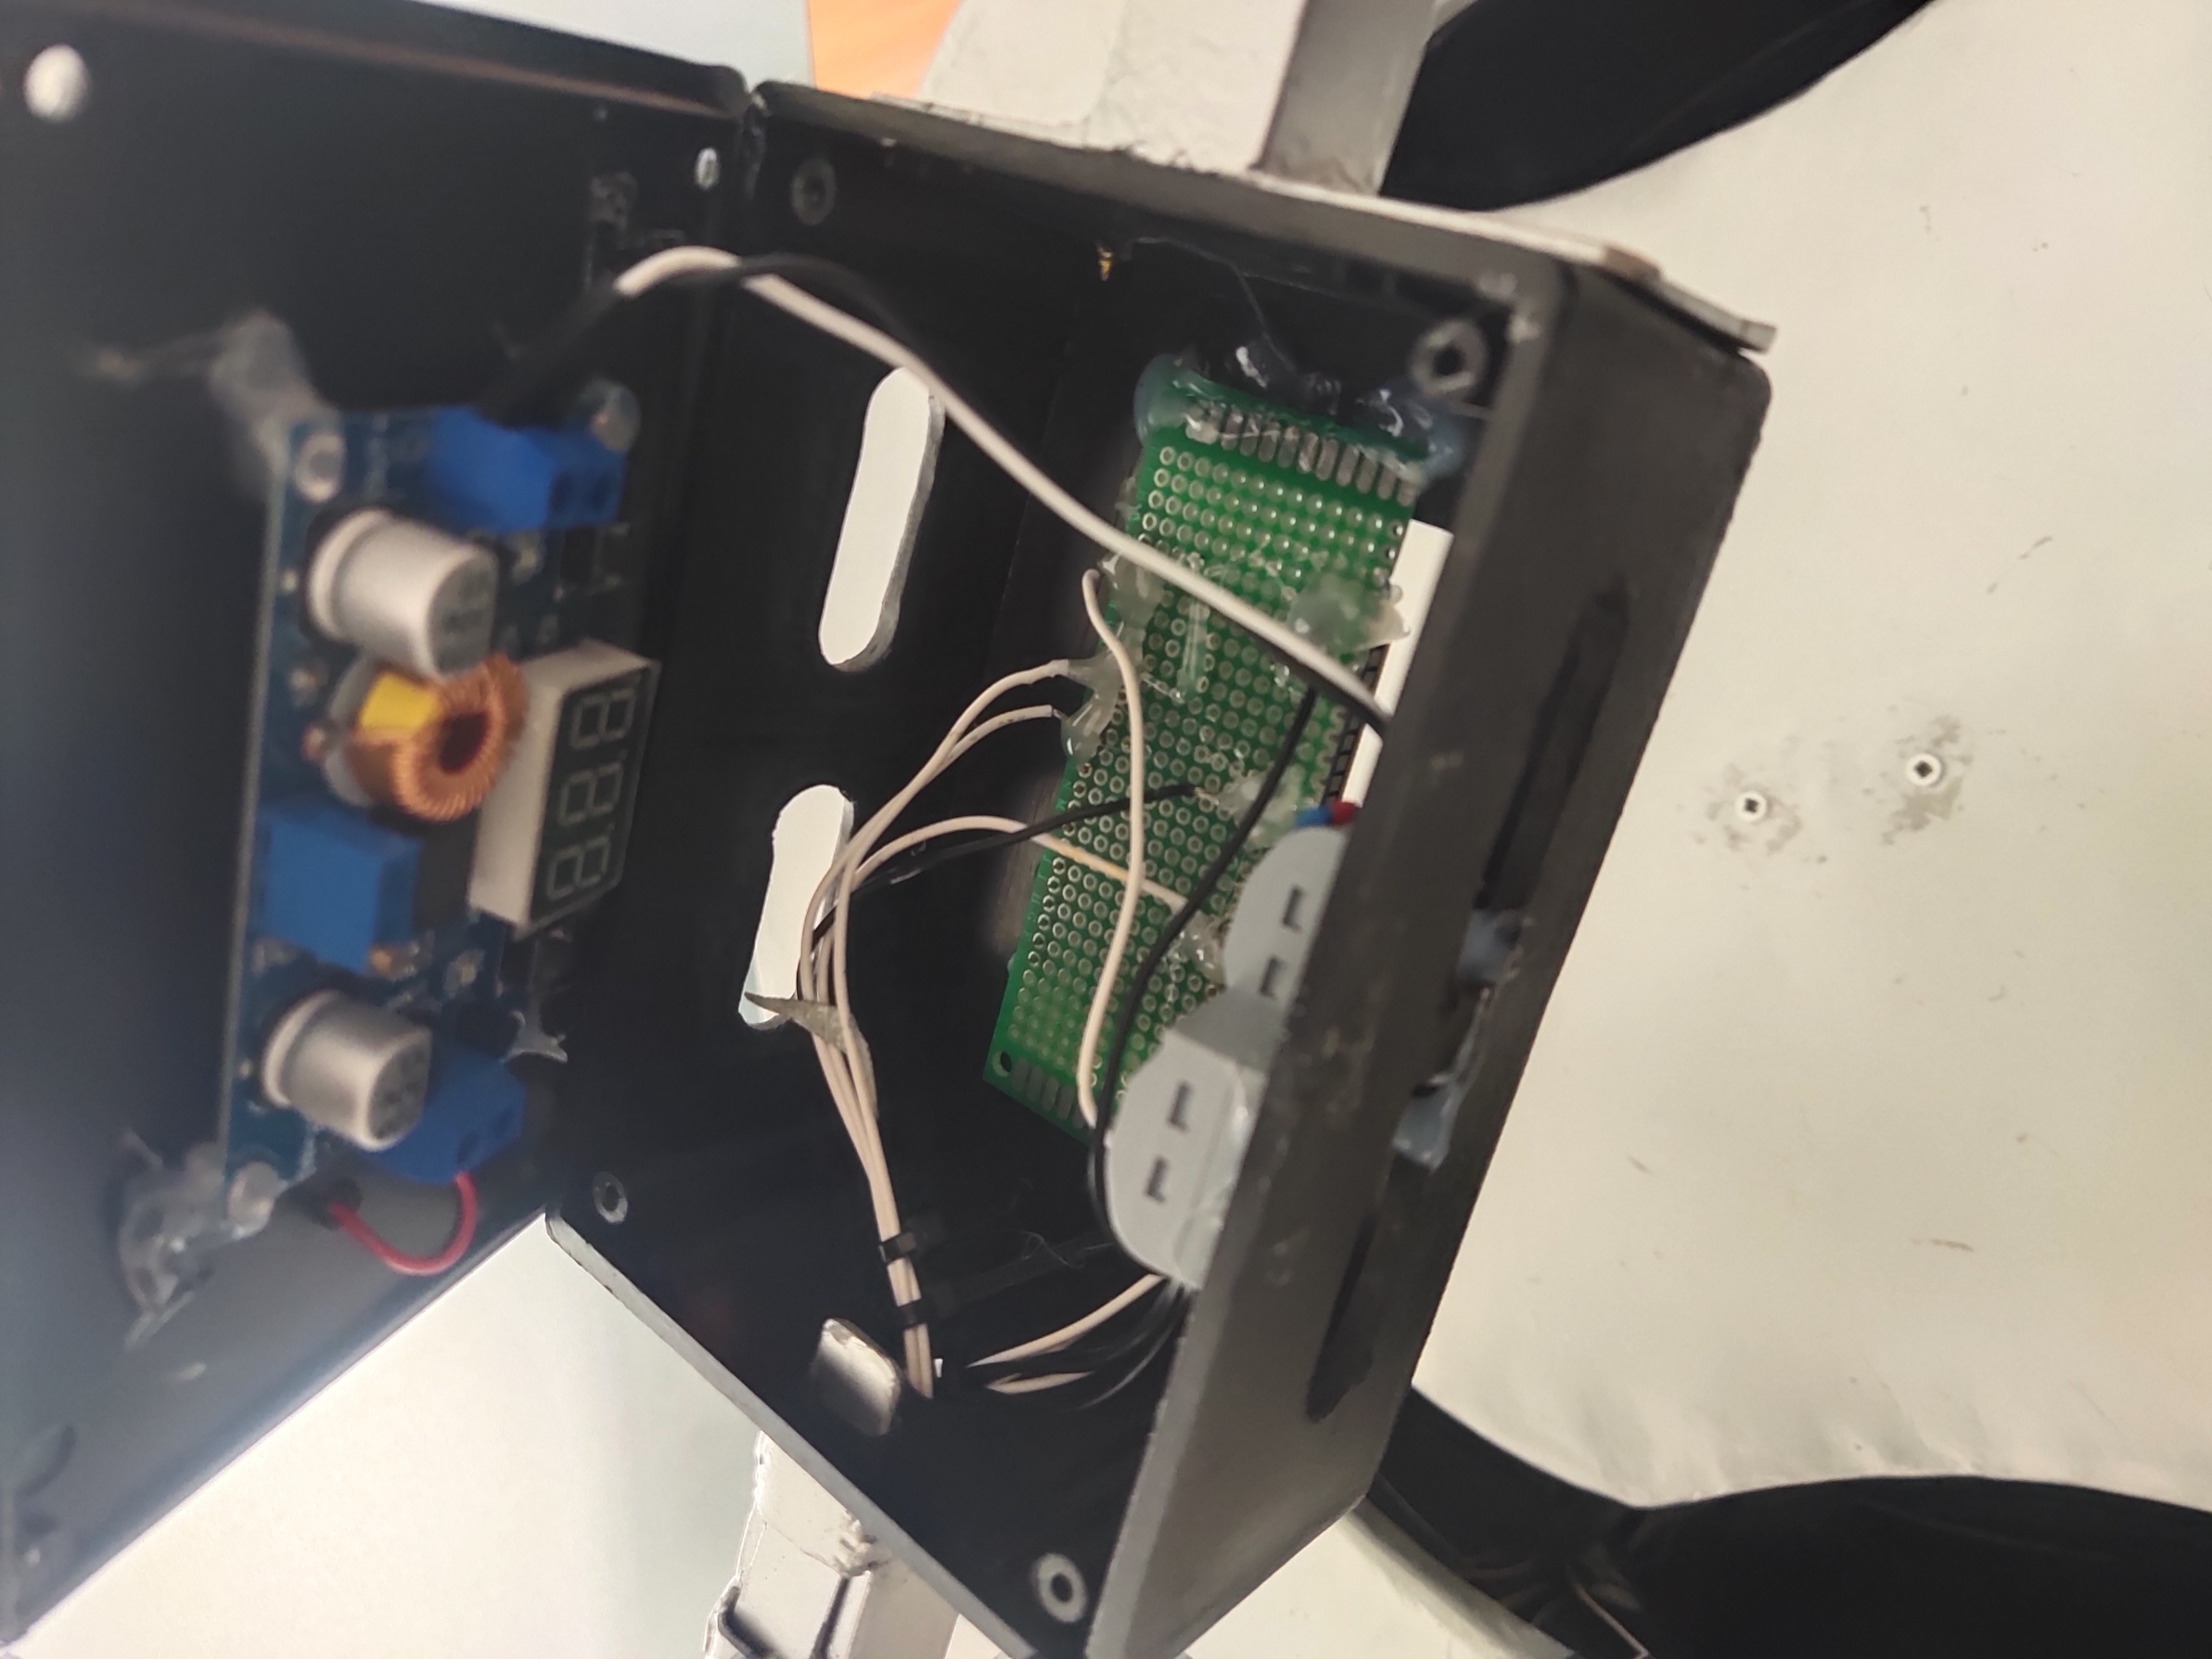
๐Ÿ“ท Detail Komponen Foto Bagian Atas / Mekanisme Piringan

// Perancangan Sistem

Diagram Sistem

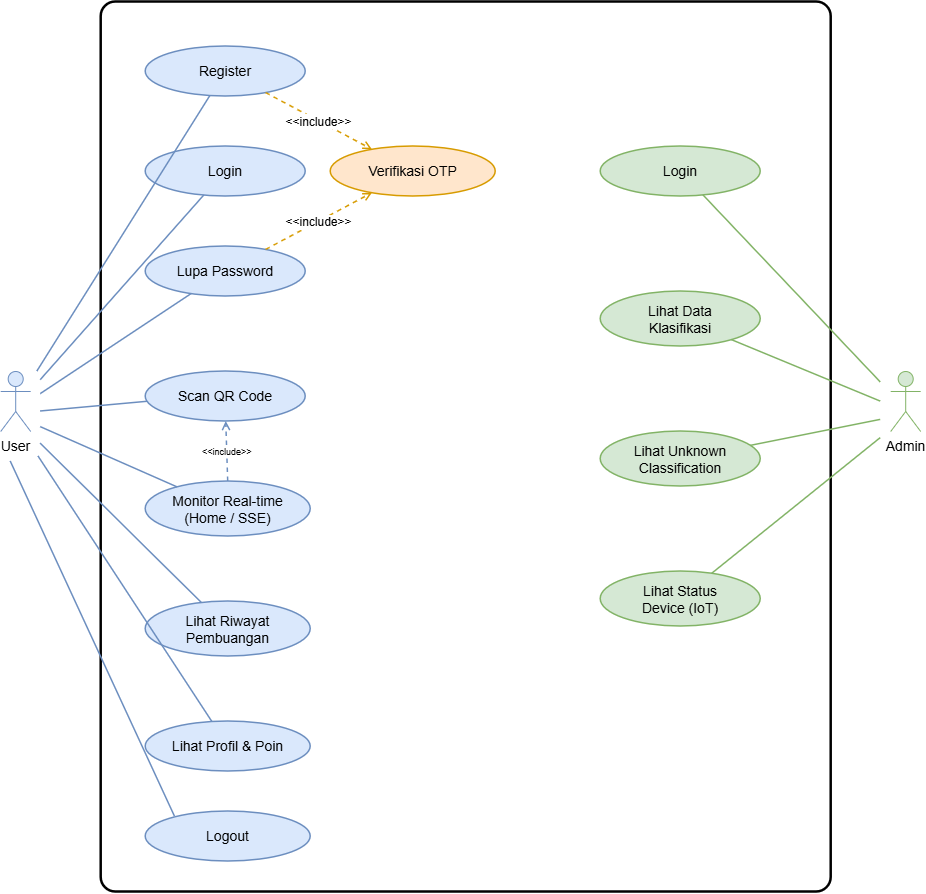
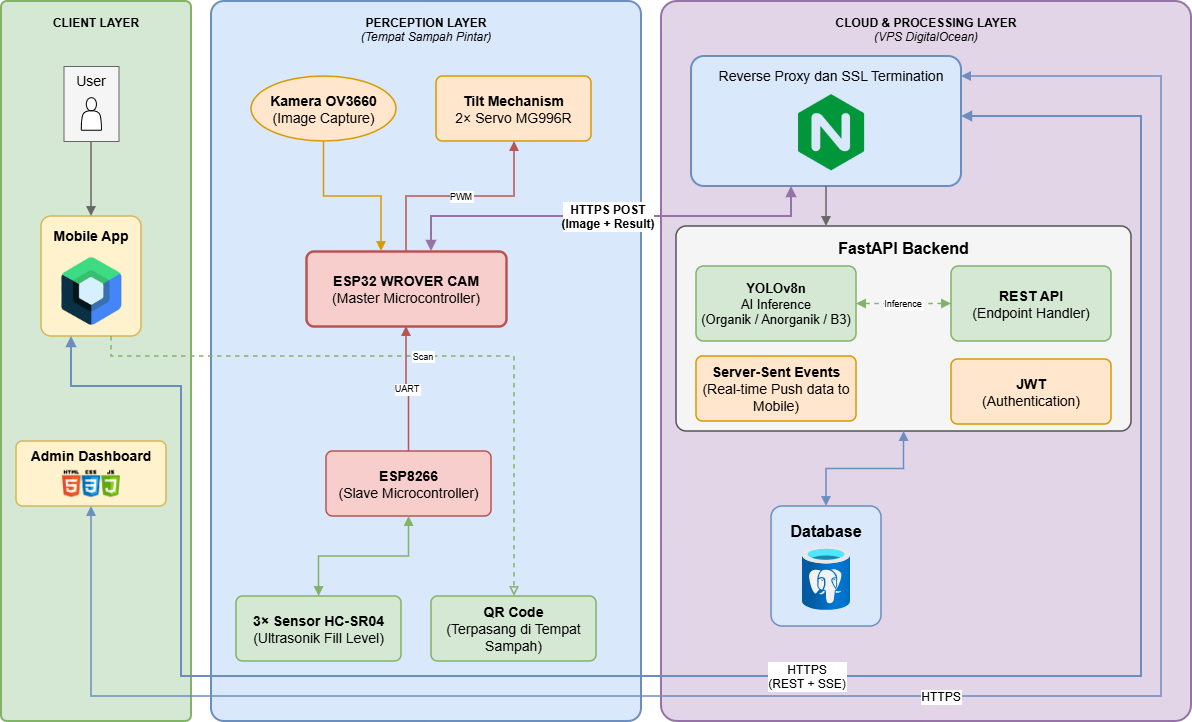
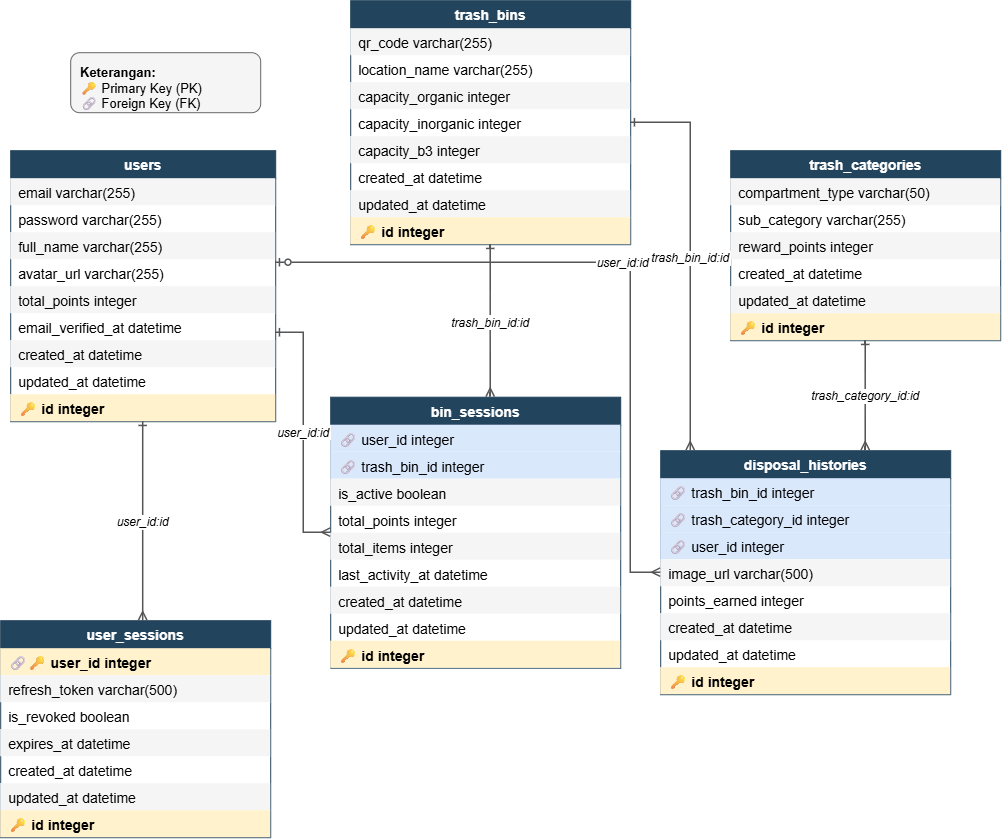
Rancangan sistem digambarkan melalui empat diagram utama untuk menjelaskan interaksi pengguna, alur proses, arsitektur, dan struktur data secara menyeluruh.

Use Case Diagram Smart Trash Bin RVM Use Case Diagram
Arsitektur Sistem Smart Trash Bin RVM Arsitektur Sistem
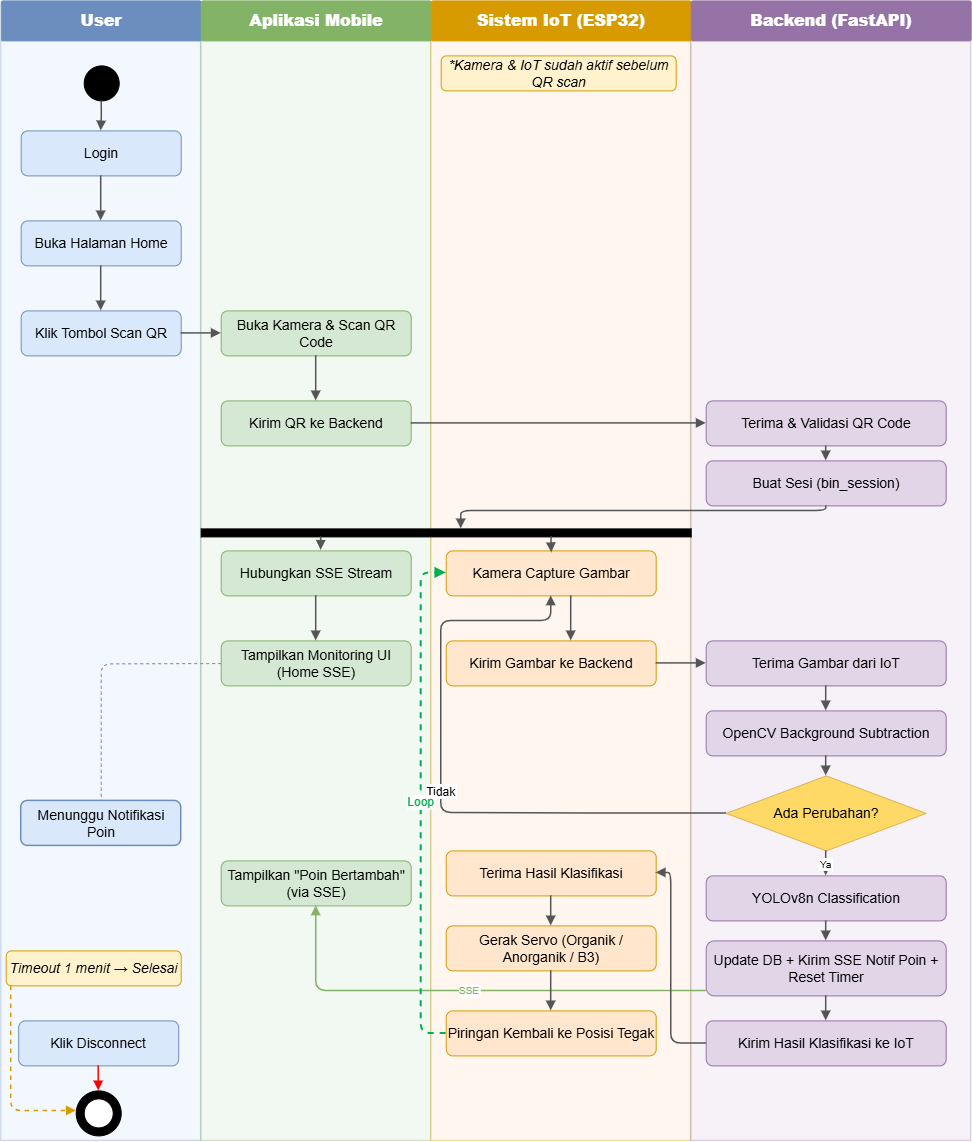
Activity Diagram Smart Trash Bin RVM Activity Diagram
Entity Relationship Diagram Smart Trash Bin RVM ERD

// Cara Kerja

2 Mode Pemilahan Sampah

Smart Trash Bin RVM mendukung dua mode penggunaan: pembuangan standar secara langsung, dan pembuangan menggunakan aplikasi untuk mendapatkan reward poin.

Mode 1: Pembuangan Standar (Tanpa Aplikasi)

01
Penempatan Sampah

Pengguna meletakkan sampah di atas piringan pemilah yang berada di bagian tengah tutup unit.

02
Deteksi Kamera

Kamera ESP32-CAM mengambil gambar sampah dan mengirimkan data ke sistem AI untuk diidentifikasi.

03
Klasifikasi AI

Model kecerdasan buatan memproses gambar dan mengklasifikasikan jenis sampah: Organik, Anorganik, atau B3.

04
Tilt Mechanism

Piringan pemilah memiringkan dirinya (tilt) untuk memosisikan sampah agar siap diarahkan.

05
Rotasi ke Kompartemen

Motor menggerakkan piringan berputar sejajar dengan bukaan kompartemen yang sesuai, lalu sampah masuk.

Mode 2: Pembuangan via Aplikasi (Reward Poin)

01
Scan QR Code

Pengguna memindai QR Code pada unit RVM menggunakan aplikasi mobile untuk memulai sesi pembuangan dan autentikasi akun.

02
Penempatan Sampah

Setelah sesi aktif, pengguna meletakkan sampah di atas piringan penerimaan pada tutup unit.

03
Deteksi & Klasifikasi AI

Kamera mengambil gambar sampah, lalu sistem AI langsung memproses dan mengidentifikasi kategori sampah secara real-time.

04
Tilt Mechanism

Piringan pemilah memiringkan sampah ke posisi presisi sebelum rotasi dilakukan.

05
Rotasi ke Kompartemen

Motor memutar piringan dan menjatuhkan sampah masuk ke dalam kompartemen yang tepat.

06
Monitoring & Reward Poin

Proses pemilahan dipantau secara real-time di aplikasi menggunakan koneksi SSE (Server-Sent Events). Setelah selesai, pengguna langsung menerima tambahan poin.

// Kompartemen

3 Kategori Pemilahan Sampah

๐ŸŒฟ
Organik

Sampah yang dapat terurai secara alami oleh mikroorganisme. Cocok untuk dijadikan kompos dan pupuk alami.

apple_waste banana-peel orange-peel sampah_daun
โ™ป๏ธ
Anorganik

Sampah yang tidak mudah terurai, namun dapat didaur ulang menjadi produk baru dengan nilai ekonomis.

bottle paper paper cup plastic-bag styrofoam
โš ๏ธ
B3

Bahan Berbahaya dan Beracun yang memerlukan penanganan khusus agar tidak mencemari lingkungan dan membahayakan kesehatan.

battery

// Detail Mekanisme

Mekanisme Tutup & Piringan Filter

A
Cincin Ganggang (Handle Ring)

Terdapat struktur berupa cincin/lingkaran yang melebar keluar di bagian atas unit. Fungsinya sebagai pegangan ergonomis sekaligus dudukan komponen elektronik.

B
Kamera ESP32-CAM

Kamera dipasang pada bagian paling atas cincin, sejajar dengan tutup filter. Posisi ini memastikan sudut pandang optimal untuk membaca jenis sampah yang dimasukkan.

C
Tutup Filter Tengah Bolong

Tutup unit memiliki lubang di bagian tengah sebagai jalur masuk sampah. Di atas lubang inilah piringan pemilah (rotating disk) ditempatkan.

D
Rotating Disk + Tilt Mechanism

Piringan berputar mencari kompartemen yang sesuai berdasarkan hasil klasifikasi AI, sementara mekanisme miring (tilt) memastikan sampah jatuh tepat ke dalamnya.

๐Ÿ“ท Detail Komponen Foto Bagian Atas / Mekanisme Piringan

// Teknologi

Stack Teknologi yang Digunakan

Sistem mengintegrasikan perangkat keras IoT dengan perangkat lunak mobile dan layanan cloud untuk pemrosesan data dan monitoring real-time.

Mikrokontroler

ESP32

Kontrol motor, WiFi, dan koordinasi antar komponen

Kamera

OV2640

Pengambilan gambar dengan camera yang support dengan esp32

Machine Learning

Image Classification

Model Yolov8n untuk pengenalan dan klasifikasi jenis sampah

Aktuator

Motor Servo

Menggerakkan piringan rotasi dan mekanisme tilt

Protokol IoT

HTTP

Komunikasi data real-time antara hardware dan aplikasi

Aplikasi Mobile

Jetpack Compose

Monitoring kapasitas, riwayat, dan stream data pembuangan

Backend

FastAPI

Pengolahan AI dan struktur data system

Database

PostgreSQL

Manajemen data terpusat untuk backend API dan analisis visual.

Konektivitas IoT

WiFi 2.4GHz

Koneksi nirkabel untuk integrasi dengan sistem backend

Cloud

VPS

Hosting terpusat untuk deployment backend API, database, dan pemrosesan model AI.

// Demo & Pengujian

Video Demonstrasi Alat

Dokumentasi video proses pemilahan sampah secara otomatis dan pengujian performa sistem dalam kondisi nyata.

Demo Pemilahan Otomatis Video saat alat memilah dan aplikasi terhubung

Demo Aplikasi Video penggunaan aplikasi